Robotic Perception / Industrial Computer Vision
Industria y robótica · Norte de Navarra (Cliente confidencial)
Visión artificial para robótica industrial
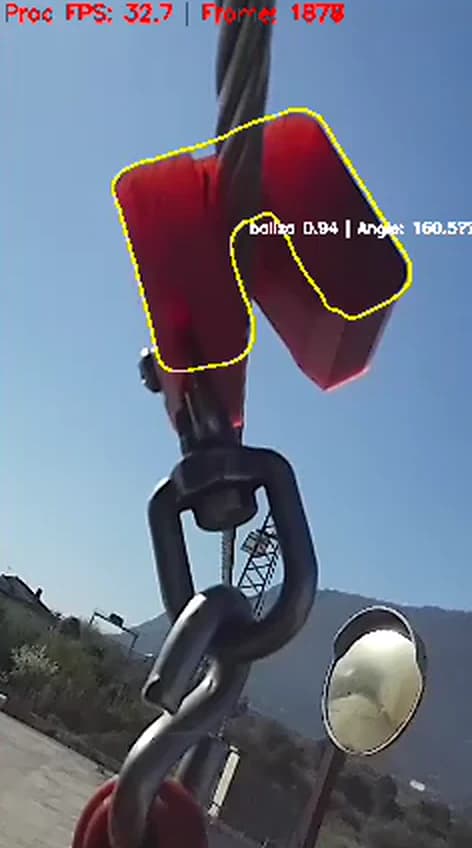
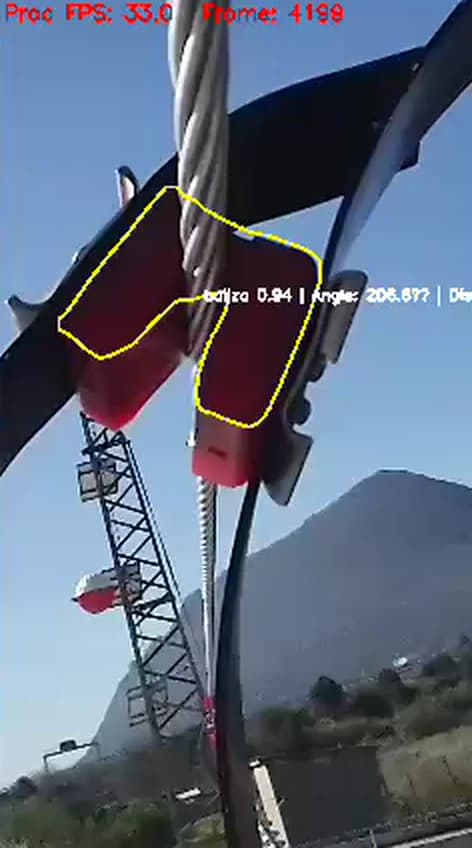
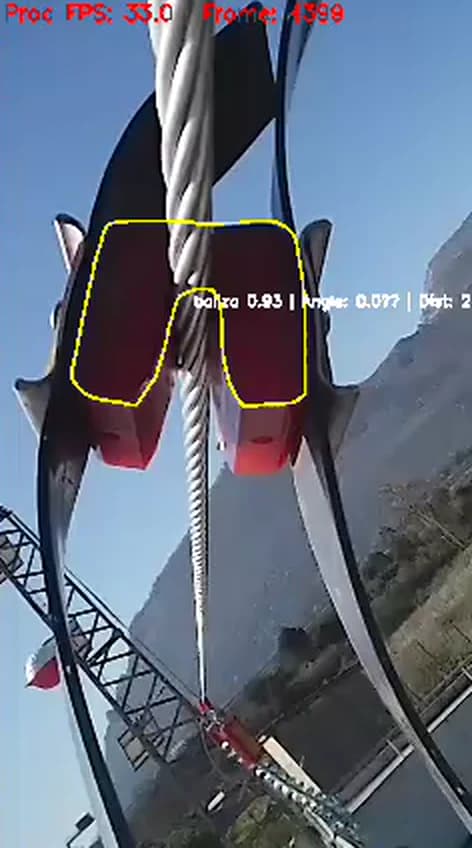
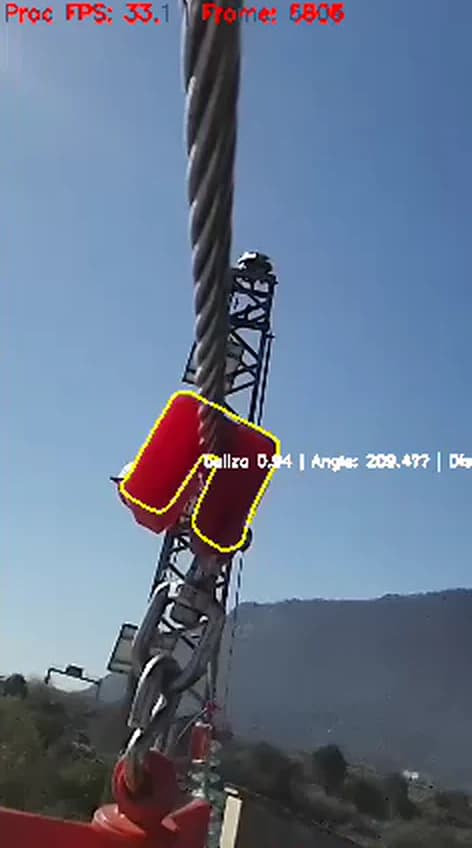
- Cámara
- Detección
- Información espacial
- Integración robótica
El reto
En una empresa de robótica industrial del norte de Navarra, un robot necesitaba percibir su entorno para poder interactuar con los elementos de la línea.
Qué hicimos
Desarrollamos una solución de visión artificial que identifica los elementos y sus posiciones para que el robot pueda interactuar con ellos.
Cómo funciona
La cámara capta la escena. El modelo detecta los elementos y estima su posición. Esa información se entrega al sistema robótico para apoyar la tarea definida.
Tecnologías
Python · Visión artificial · OpenCV · Deep learning · Robótica
Resultado
El robot identifica y localiza los elementos para interactuar con ellos de forma autónoma.
La validación depende de la tarea, los objetos y las condiciones del entorno. El resultado descrito corresponde al alcance de este proyecto.